人形机器人关节扭矩试验设备
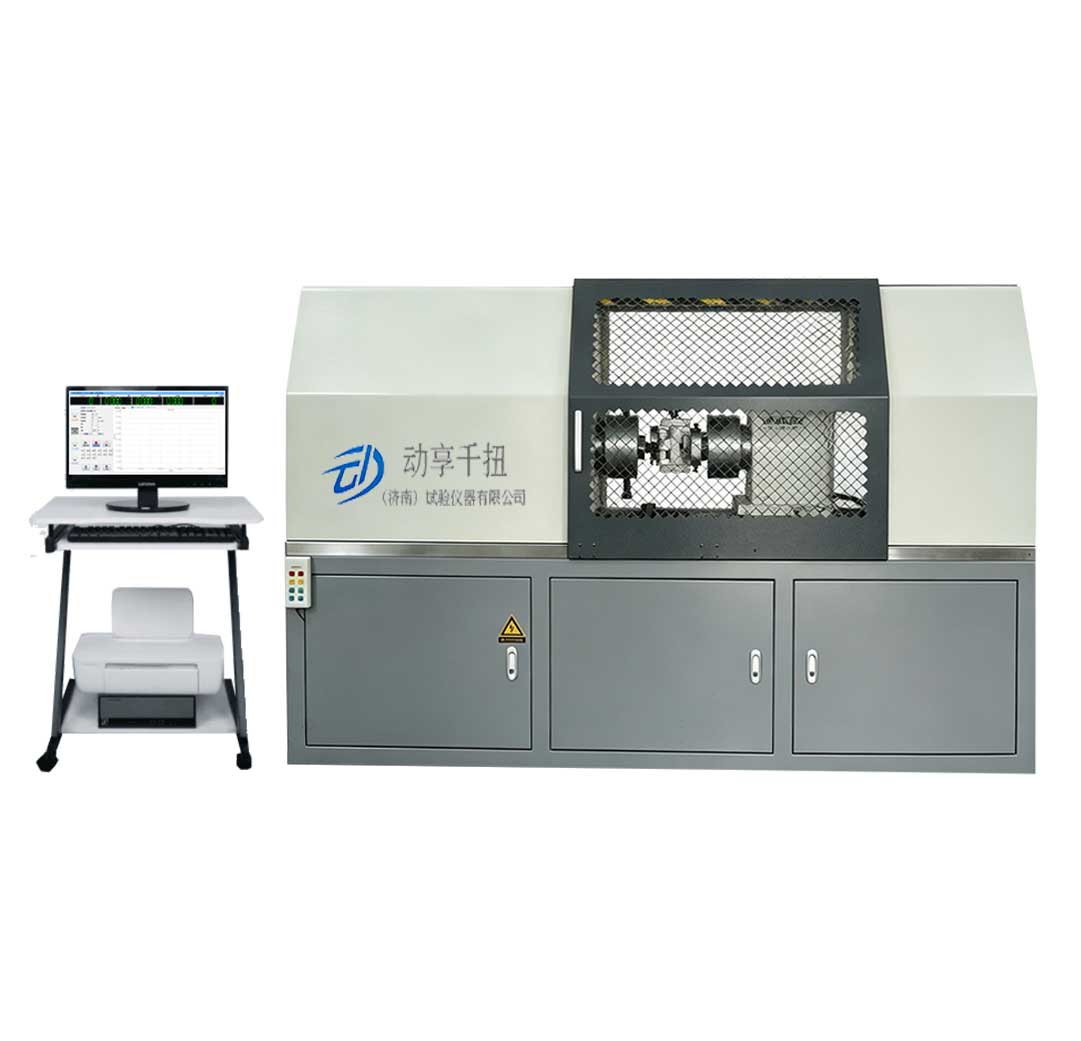
一体化伺服关节专用综合扭矩测试平台,面向人形机器人髋/膝/肩/肘/腕关节模组,完成静态扭矩、扭转刚度、背隙、动态扭矩特性、往复扭转疲劳寿命一体化力学性能检测装置
产品概述
人形机器人关节扭矩试验设备采用四象限电液伺服/伺服对拖加载架构,针对人形机器人一体化关节模组开发,适配髋关节、膝关节、肩关节、肘关节、腕关节等各类旋转关节。设备模拟机器人行走、蹲起、摆臂、负重等真实工况载荷,开展静态扭矩标定、扭转刚度测试、传动背隙检测、扭矩-转速特性扫描、交变扭矩疲劳耐久试验,评估谐波减速器、伺服电机、制动器、轴承总成配合性能。可用于关节结构方案对比、减速器选型验证、控制算法标定、样机可靠性验证、量产出厂检验。
主机采用高刚性焊接时效机架,配备标准化法兰转接工装,支持不同规格关节快速装夹;高精度扭矩传感器搭配角秒级光电编码器,实现扭矩、角度同步采集。系统支持单向静态加载、正反往复扭转、变幅值交变载荷模拟,可绘制扭矩-转角滞回曲线、T-N特性曲线。整套设备按照GB/T 43200-2023《机器人一体化关节性能及试验方法》设计,试验数据可完整存储、曲线回看、导出Excel报告,满足企业研发实验室、第三方检测机构检测资料规范化留存需求。
可选技术参数
| 参数项目 | 技术指标 |
|---|---|
| 额定扭矩量程 | 0~50N·m、0~150N·m、0~300N·m、0~600N·m多规格可选 |
| 扭矩测量精度 | ±0.5%FS,支持连续动态采集 |
| 角度测量分辨率 | ≤1角秒,角度精度±0.005° |
| 旋转角度范围 | ±90°、±120°、±180°可定制,支持无限连续旋转机型 |
| 试验加载频率 | 静态模式0.001~0.5Hz;疲劳动态模式0.1~10Hz |
| 加载波形 | 正弦波、三角波、阶梯静态加载、自定义工况波形 |
| 工装配置 | 标准化法兰转接盘、同轴微调支座、关节快速锁紧夹具套件 |
| 核心试验模式 | 静态扭矩测试、扭转刚度测试、背隙检测、往复扭转疲劳、T-N特性扫描、制动扭矩测试 |
| 可选扩展配置 | 温度采集模块、高低温环境箱对接接口、透明安全防护罩、EtherCAT通讯对接模块 |
核心优势
- ✓ 严格遵循GB/T 43200-2023机器人一体化关节国标试验方法,满足人形机器人关节研发验证、型式检验各项测试条件
- ✓ 高精度扭矩与角度同步采集系统,精准捕捉微小扭矩波动,可靠完成关节扭转刚度、传动背隙等高精度指标检测
- ✓ 模块化法兰工装体系,兼容髋、膝、肩、肘、腕多类型人形机器人关节模组,试样换装便捷,降低同轴度调试时长
- ✓ 支持自定义运动工况波形,模拟行走、蹲起、负重往复交变载荷,贴近人形机器人实际运行受力状态
- ✓ 自动识别疲劳失效、扭矩突变、卡死故障,记录失效循环次数,用于关节减速器、轴承长期耐久可靠性评估
- ✓ 关节专用测控软件,自动生成扭矩-转角滞回曲线、刚度曲线、T-N特性曲线,自定义报告模板,支持数据对接实验室管理系统
设备核心组成
高刚性整体焊接机架
时效去应力处理,抗振动形变,保障长时间疲劳测试基准稳定,减少外部扰动对测试精度影响。
伺服动态扭转加载单元
高精度伺服驱动系统,闭环扭矩/角度双控制,实现静态梯度加载与动态交变扭矩稳定输出。
扭矩角度采集系统与关节工装套件
高精度扭矩传感器、角秒级编码器;配套法兰转接盘、同轴调节机构、快速锁紧夹具。
人形机器人关节专用测控软件
曲线实时绘制、试验过程自动运行、失效自动停机、原始数据存储导出,生成标准化检测报告。
适用测试对象与执行标准
- ◆ 测试试样:人形机器人髋关节、膝关节、肩关节、肘关节、腕关节一体化伺服关节模组,适配内置谐波减速器、行星减速器各类旋转关节单元
- ◆ 核心测试项目:静态额定扭矩、峰值扭矩、制动扭矩、扭转刚度、传动背隙、扭矩-转角滞回特性、往复交变扭转疲劳寿命、扭矩波动检测
- ◆ 研发试验:减速器方案对比、轴承选型验证、关节结构优化、控制参数标定、负重工况力学仿真对标
- ◆ 质量管控:样机性能摸底、原材料批次验证、成品出厂抽检、失效样品故障机理分析
- ◆ 检验业务:机器人关节产品型式检验、第三方公正检测,支撑人形机器人整机可靠性评估
遵循执行标准:
1、GB/T 43200-2023《机器人一体化关节性能及试验方法》
2、GB/T 35089《机器人用精密齿轮传动装置 试验方法》
3、GB/T 40729《精密齿轮传动装置疲劳寿命试验方法》
4、GB/T 2611《试验机通用技术要求》