机器人丝杠传动效率试验台
面向人形机器人直线关节滚珠丝杠、行星滚柱丝杠开发,实现正反向传动效率、空载扭矩、轴向刚度、摩擦特性综合检测试验平台
产品概述
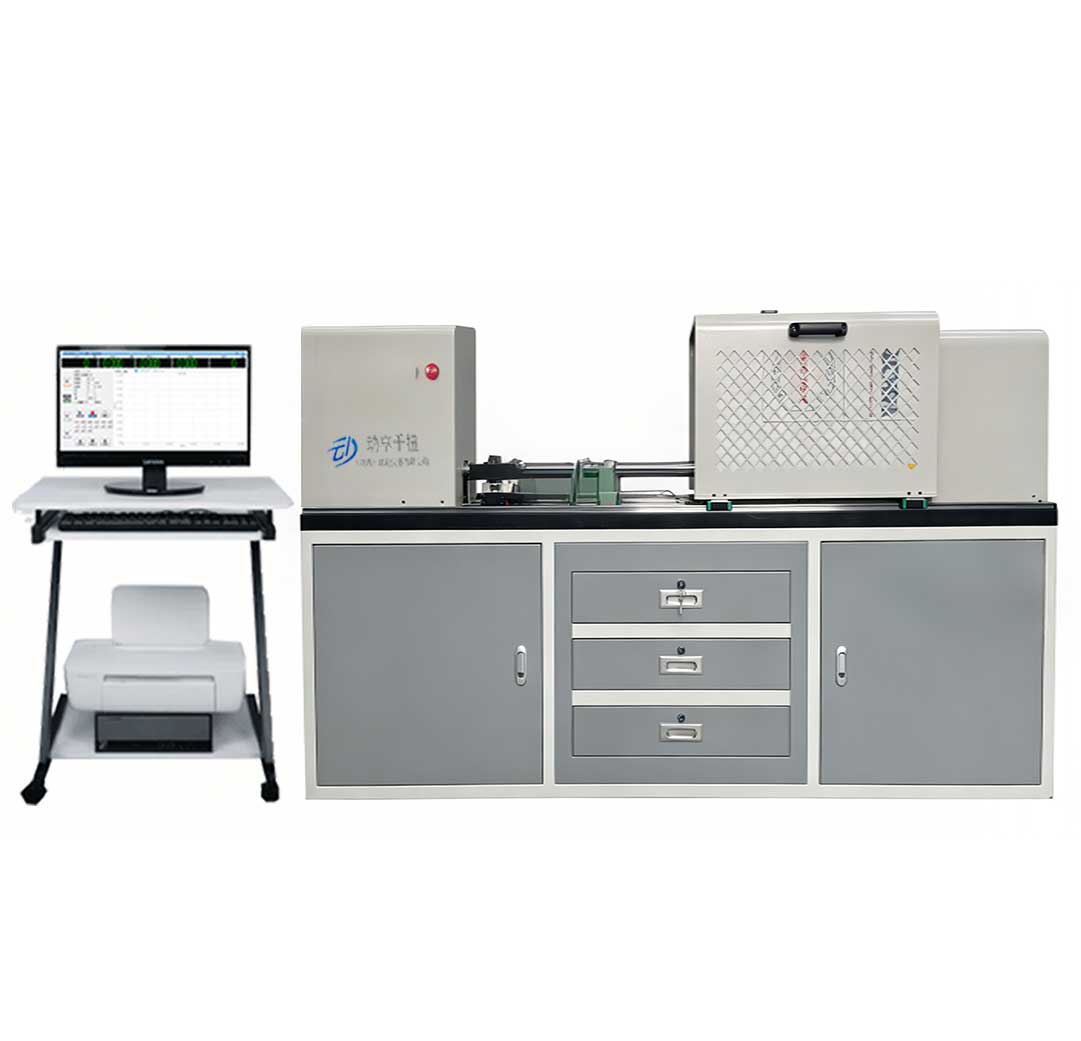
机器人丝杠传动效率试验台采用伺服驱动与电液轴向加载一体化结构,专门适配人形机器人、工业机器人直线关节所用滚珠丝杠、行星滚柱丝杠模组。设备模拟机器人行走、升降、负重等实际工况,可完成不同转速、不同轴向负载条件下正、反向传动效率测试,同时支持空载扭矩、预紧力矩、轴向刚度、往复跑合、摩擦温升等配套试验,量化分析预紧力、转速、负载、润滑条件对丝杠传动损耗的影响。
设备配置双端高精度扭矩传感器、轴向力传感器与光栅位移采集单元,同步采集输入扭矩、轴向推力、转速、位移数据,自动计算传动效率曲线。标准化工装结构,可快速更换不同导程、不同长度规格丝杠试样。整套设备依据GB/T 17587系列滚珠丝杠副国家标准设计,试验数据实时存储、曲线回看、批量导出,满足研发方案对比、样机性能验证、出厂检测以及第三方检验的数据规范化要求。
可选技术参数
| 参数项目 | 技术指标 |
|---|---|
| 轴向加载推力范围 | 0~5kN、0~10kN、0~20kN多档位可选 |
| 扭矩测量量程 | 0~10N·m、0~50N·m、0~100N·m可选,支持双向测量 |
| 力/扭矩测量精度 | ±0.5%FS,连续动态同步采集 |
| 有效测试行程 | 0~400mm(可根据试样加长定制) |
| 位移测量分辨率 | ≤0.1μm |
| 核心试验模式 | 传动效率测绘、空载扭矩测试、轴向刚度测试、连续跑合试验、阶梯负载耐久试验 |
| 工装配置 | 丝杠支撑支座、同轴调节机构、多规格转接法兰、快速锁紧组件 |
| 可选扩展配置 | 多点温度采集模块、高低温环境舱对接接口、安全防护外罩、振动传感器组件 |
核心优势
-
✓遵循GB/T 17587滚珠丝杠副相关试验规范,适配机器人直线关节丝杠研发验证与成品检测需求
-
✓多传感器同步采集方案,同步采集扭矩、推力、转速、位移,自动完成正反向传动效率计算
-
✓模块化可调工装结构,兼容滚珠丝杠、行星滚柱丝杠,不同试样快速换装,缩短调试周期
-
✓支持自定义工况程序,可设置多档位转速、多级轴向负载,自动测绘转速-负载-效率三维特性曲线
-
✓具备过载、超行程、试样卡死多重保护,试验过程异常自动停机,降低试样与设备损坏风险
-
✓专用测控软件,自动生成效率图谱、刚度曲线,支持原始数据导出,可自定义标准化检测报告模板
设备核心组成
高刚性主机底座框架
时效去应力焊接机架,有效抑制加载过程形变,保证长期测试工况下基准稳定。
伺服旋转驱动单元
高精度伺服电机驱动,实现双向平稳调速,满足低速空载至高速负载各类试验工况。
电液轴向加载与传感采集系统
轴向加载作动器、双向扭矩传感器、轴向力传感器、光栅位移采集模块与成套工装夹具。
丝杠传动性能专用测控软件
实时数据显示、工况程序编辑、曲线自动绘制、试验数据存储导出、检测报告自动生成。
适用测试对象与执行标准
-
◆测试试样:人形机器人直线关节滚珠丝杠、行星滚柱丝杠模组,工业机器人精密丝杠副、伺服电动缸内置丝杠组件
-
◆核心测试项目:正向/反向传动效率、空载旋转扭矩、预紧摩擦力矩、轴向刚度、负载摩擦特性、连续跑合耐久、温升特性检测
-
◆研发试验:丝杠结构方案对比、预紧工艺优化、润滑方案筛选、不同导程性能对标、损耗机理试验研究
-
◆质量管控:来料性能抽检、样机定型验证、成品出厂检测、长期运行后性能衰减分析
-
◆检验业务:丝杠部件型式试验、第三方力学性能检测,支撑机器人直线关节整机性能评估
遵循执行标准:
1、GB/T 17587.1-2015《滚珠丝杠副 第1部分:术语和符号》
2、GB/T 17587.3-2017《滚珠丝杠副 第3部分:验收条件和验收检验》
3、GB/T 43200-2023《机器人一体化关节性能及试验方法》
4、GB/T 2611《试验机通用技术要求》
5、ISO 3408 滚珠丝杠副国际标准